ロボットが仮想空間で“何万回も落下・衝突”…バーチャルツインが切り拓くフィジカルAI訓練の新常識

このニュースをシェア
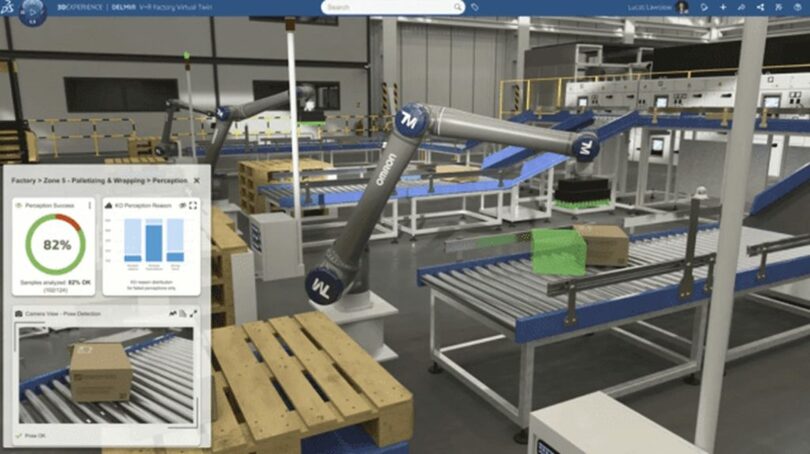
【11月12日 KOREA WAVE】フランスの産業用ソフトウエア企業ダッソー・システムズの「バーチャルツイン」が、ロボットなど現実世界で動く人工知能(AI)の訓練に活用されている。同社韓国法人のペ・ジェインCRE本部長は、実機による試行錯誤に伴う費用や時間、安全面の負担を減らす手段として期待を示した。
メガ・ニュース(MEGA News)のキム・ドンウォン記者の取材によると、現実世界で物をつかんだり運んだりする「フィジカルAI」の開発では、学習データの確保が課題となる。インターネット上の文書とは異なり、作業のデータは実際に機器を動かして集める必要があり、失敗を重ねるほど時間と費用がかかる。
バーチャルツインは、製品や空間を仮想環境に再現するデジタルツイン技術の一つだ。物の形だけでなく、素材の性質や物理法則も反映し、力を加えた際の変形や滑りやすさなどを計算する。ロボットは工場への投入前に作業を学び、物を落としたり設備に衝突したりしても、実物を損なわずに訓練を繰り返せる。
例えば、紙箱は強くつかむとつぶれる一方、重い金属部品は力が弱いと落としてしまう。こうした違いを仮想環境にも反映させ、実際の作業に適した動きを学ばせる。自動車の衝突試験や靴底の設計で使われてきた、素材や構造の反応を計算する技術が土台となる。
照明の明るさやカメラの角度、物の配置を変えれば、現場ではそろえにくい条件のデータも集められる。通路に障害物を置いて停止や回避を試したり、複数のロボットの移動経路が重なって作業が滞らないかを調べたりすることも可能だ。
ただし、仮想環境で成功した動作が、そのまま現場で通用するとは限らない。物の表面が想定より滑りやすかったり、センサー情報の伝達が遅れたりすれば、結果は変わる。仮想空間で学んだ能力を現実に移す「シム・トゥ・リアル」の課題だ。
このため、実機が物を落とした場合は、重さや表面の性質、つかむ力を調べ、仮想モデルを修正する。変更した条件で学習し直し、実機で再び検証する。設計図や作業記録、センサーデータを結び付け、現場の失敗を次の訓練に反映させる必要がある。
ダッソー・システムズは2026年4月、独ニューラ・ロボティクスとの協力を発表した。実際のロボット訓練場や顧客の作業環境を仮想空間に再現する計画で、まず人型ロボット「4NE1」を同社のプラットフォームに統合し、仮想訓練と実作業のデータをつなぐ。
ペ・ジェイン氏は、データを大量に蓄積するだけでなく、適切に分類し、共有、活用できる環境が重要だと指摘した。
(c)KOREA WAVE/AFPBB News