韓国・現代自動車グループ傘下のボストン・ダイナミクス、4本指ロボットハンド公開…「アトラス」がドリル作業実演

このニュースをシェア
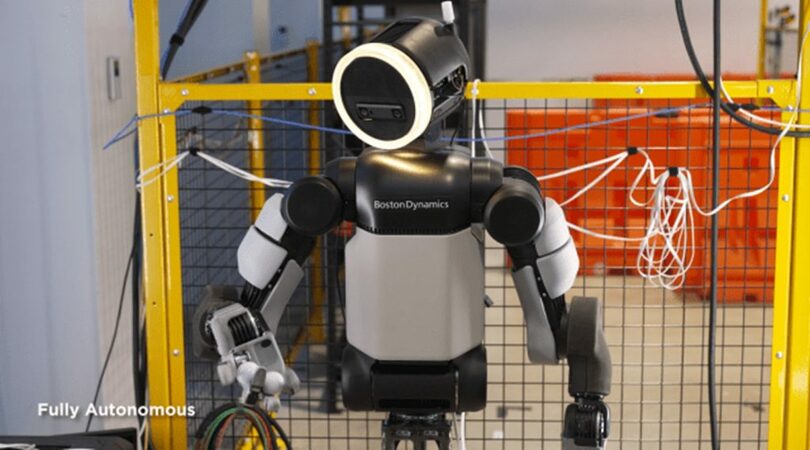
【10月03日 KOREA WAVE】韓国・現代自動車グループ傘下のロボット企業ボストン・ダイナミクスは1日(現地時間)、4本指で構成する次世代ロボットハンドを公開した。人型ロボット「アトラス」に搭載し、ドリルで木材に穴を開けたり、小さなナットをボルトに締め付けたりするなど、製造現場を想定した精密作業を実演した。
公開された映像では、アトラスがドリルの刃をつかんで本体に取り付け、ハンドルを握りながら作動ボタンを押して木材に穴を開けた。指先で小さなナットをつまみ、回転させながらボルトに締め付ける動作も披露した。このほか、ドラムスティックを指で回したり、2個のゴルフボールを同時に手の中で動かしたりする様子も公開した。
メガ・ニュース(MEGA News)のキム・ジェソン記者の取材によると、新型ハンドは親指を含む4本の指に計13自由度を持つ。親指は4自由度、残る3本はそれぞれ3自由度とした。指を広げたり、指先を細かく制御したりすることで、物体をつかんだ状態のまま位置や向きを変えられるよう設計した。指先と手のひらには圧力式の触覚センサーを配置し、物体に触れた際の微細な力の変化を検知して指の動きや力加減を調節する。
ボストン・ダイナミクスは、人間の手に近い大きさを維持し、既存の作業空間や工具を利用できるようにしたと説明した。5本ではなく4本指を採用した理由として、設計の複雑さや消費電力、コスト、耐久性、修理のしやすさなどを挙げた。
ボストン・ダイナミクスのアルベルト・ロドリゲス氏(アトラス行動操作技術開発統括)は「複数のデザインを検討し、実験やシミュレーション、3Dプリンターで作った模型を経て、産業現場に適した形を探った」と説明した。
同社は、仮想環境でロボットを学習させた後、実機に適用する「Sim-to-Real(シム・トゥ・リアル)」方式でハンドの操作技術を開発した。シミュレーションではモーターのトルクや摩擦、物体の形状などの条件を変えながら強化学習を進めている。
ボストン・ダイナミクスはこのほど、現代自動車グループの産業環境を再現した「ロボット メタプラント アプリケーション センター(RMAC)」も開設した。アトラスによる製造作業のデータを収集し、学習や検証を通じて現場導入に向けた技術開発を続ける。
(c)KOREA WAVE/AFPBB News