韓国KAISTの四足歩行ロボット、フルマラソン完走…走行技術を「ネイチャー」に掲載
発信地:韓国
[
韓国・北朝鮮
]

このニュースをシェア
【09月28日 KOREA WAVE】
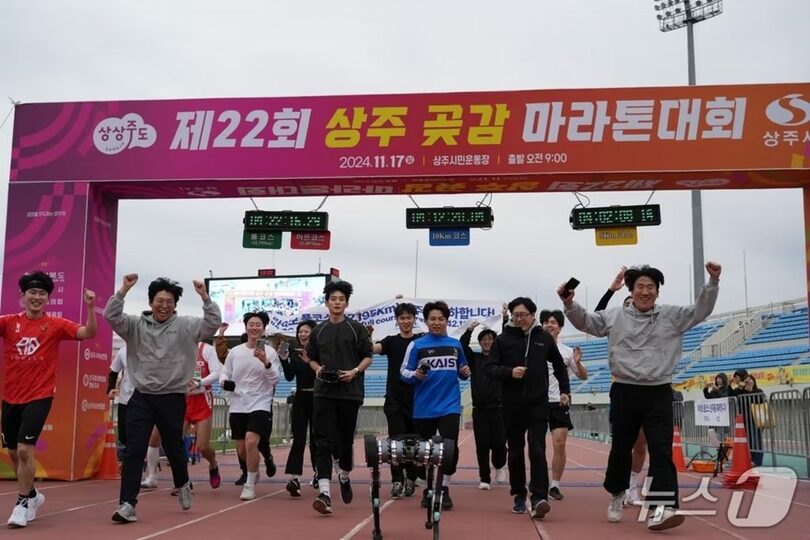
尚州干し柿マラソンを完走し、ゴールする韓国科学技術院(KAIST)の四足歩行ロボット「ライボ2」と研究チーム=KAIST提供(c)news1
ニュース提供社について
韓国科学技術院(KAIST)は24日、機械工学科のファンボ・ジェミン教授の研究チームが開発した四足歩行ロボット「ライボ2(RAIBO2)」の長距離走行技術とマラソン完走の結果が、国際学術誌「ネイチャー(Nature)」本誌に掲載されたと発表した。韓国で実施されたロボット研究の掲載は初めてという。
ライボ2は2024年11月の尚州干し柿マラソンで、バッテリーを充電・交換せずに42.195キロを4時間19分52秒で完走した。四足歩行ロボットが実際の大会でフルマラソンを完走した世界初の事例となった。
研究チームが重視したのは、走行距離を延ばすためのエネルギー効率だ。四足歩行ロボットは脚を動かすたびに、駆動装置や電気系統、機械構造の各部分でエネルギーを失う。研究チームはロボット全体の損失を分析し、機械構造、電気系統、駆動装置、歩行制御を一体として設計した。
論文には、マラソンで得た実測データも盛り込んだ。研究チームは完走の実演を、設計原理の分析や再検証が可能な研究成果につなげた。
次の課題は、研究用ロボットで実現した性能を、産業現場で長時間、繰り返し使える製品にすることだ。ファンボ・ジェミン氏の研究室から生まれた企業ライオンロボティクス(Raion Robotics)が、製品化と量産技術の開発を進めている。
ファンボ・ジェミン氏は「研究室で実現した世界最高水準の性能を、産業現場で誰もが安定して使える製品につなげたい」と述べた。研究にはKAIST機械工学科のイ・チュンイン博士、ヨム・ドンフン氏、パク・ジョンス氏が共同筆頭著者として参加した。
(c)news1/KOREA WAVE/AFPBB News